DSPOWER di sala 2012-an de dest pê kir, balê dikişîne ser lêkolîn û pêşkeftina hilberînê, perwerdehiya robot servo, robota aqilmend servo û Building Block servo.
Dema sêwirandina robot an cîhazên jîr, rastbûna goşeyî ya motorên servo pir caran parametreyek girîng e lê bi hêsanî nayê paşguh kirin. Dibe ku hûn rastî rewşên ku motora servo nikare li pozîsyona xwe ya armanckirî bizivire hatibin, an jî pozîsyona ku gihîştiye her carê hinekî diguhere, û di tevahiya pergalê de dibe sedema bêîstîqrariyê.
Ev bi gelemperî ji ber vê yekê ye ku we bala xwe nedaye nirxa rastbûna goşeyî ya standard a motora servo, û tenê parametreyên bingehîn ên wekî tork û leza kontrol kirine.
Rastbûna Goşeya Motorê Servo çi ye?
Rastbûna goşeyî ya motorê servo behsa pileya cudabûnê di navbera pozîsyona zivirîna rastîn û pozîsyona hedefa teorîk de piştî wergirtina sînyala kontrolê dike. Bo nimûne, motorek servo bi rastbûna ±1°, ku bi teorîkî heta 90° dizivire, dibe ku di rastiyê de di navbera 89° û 91° de cih bigire. Ev nirxa rastbûna standard bi gelemperî ji hêla hilberînerê motorê servo ve di taybetmendiyên teknîkî de tê dayîn.
Ew yek ji nîşaneyên bingehîn e ji bo pîvandina performansa motorên servo. Servoyên rastbûna bilind tevgerên rast û dubarekirî yên alavên we misoger dikin, nemaze di senaryoyên ku hewceyê kontrola rast in, wekî girtina destê robotîk û pozîsyona gimbalê ya kamerayê.
Têgihîştina girîngiya rastbûna goşeyî, ku her gav bi hêsanî peyda nabe, ji we re dibe alîkar ku hûn di qonaxa destpêkê ya krîtîk a projeyekê de ji gelek pirsgirêkên potansiyel dûr bisekinin. Servoyên erzan lê kêm-rast dikarin di rastiyê de di tevahiya pergalê de bibin sedema xeletiyên berhevkirî, di dawiyê de bandorê li fonksiyona wê ya giştî bikin û bibin sedema bandorên neyînî.
Ji ber vê yekê, dema ku hûn servoyek hildibijêrin, divê hûn parametreyên têkildarî rastbûnê yên di taybetmendiyan de bi baldarî binirxînin û hilberên ku bi zelalî standardên rastbûna xwe diyar dikin bidin pêşiyê, li şûna ku hûn tenê li ser bingeha ezmûna berê an bihayê biryar bidin.
Çima Rastbûna Goşeyî ji bo Projeyan Girîng e
Rastbûna goşeyî rasterast pêkanîna peywirên bi pêbawerî ji hêla alavan ve diyar dike. Bo nimûne,Eger hûn li ser pergaleke şopandina otomatîk dixebitin, rastbûna servo ya nebaş dê rê li ber kamerayê bigire ku bi rastî hedefê hedef bigire, û bandora şopandinê bi girîngî kêm bike.Bi heman awayî, di otomasyona pîşesaziyê de, servo kêm dikare bibe sedema xirabûna milê robotîk û heta pirsgirêkên hilberînê jî.
Rastbûna nebaş ne tenê bandorê li performansê dike, lê di heman demê de ji ber hewcedariya bi kalibrkirinên dubare an guhertina pêkhateyan, dem û lêçûnên sazkirinê bi girîngî zêde dike.
Ji perspektîfa ezmûna bikarhêner ve, servoyên rastbûna bilind xebata cîhazê nermtir û profesyoneltir dikin. Bo nimûne, di robotên perwerdeyî an pêlîstokên jîr de, tevgerên rast înteraktîvîteyê zêde dikin û pêşî li acizbûna bikarhêner digirin ku ji ber cîhazên bêbersiv çêdibe.
Ji ber vê yekê, her çend veberhênana li servoyên rastbûna bilind dibe ku lêçûnên destpêkê zêde bike jî, ew bi rastî rêjeyên serkeftina projeyê û aramiya demdirêj baştir dike, û ew dike hilbijartinek pir lêçûn-bandor.
Meriv Çawa Servoyên Rastbûna Bilind Hildibijêre
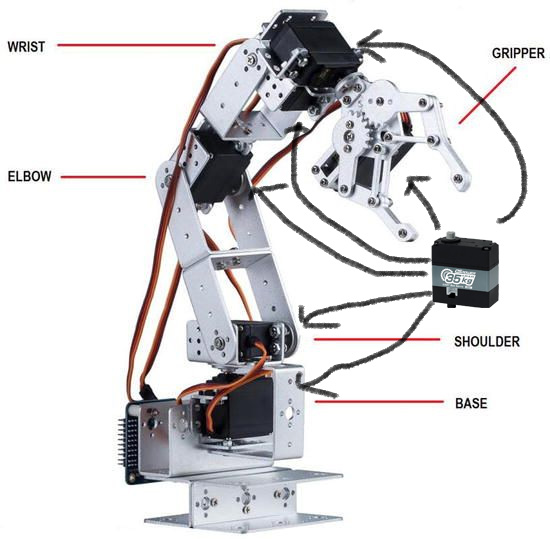
Dema ku servoyek rastbûna bilind hildibijêrin, gava yekem ew e ku hûn taybetmendiyên hilberê kontrol bikin û li nirxên hejmarî yên zelal ji bo rastbûna angular, wek ± 0.5° an ± 1° bigerin. Bi gelemperî, servoyên dîjîtal ji servoyên analog rasttir in ji ber ku ew mîkroprosesoran ji bo kontrola çerxa girtî bikar tînin, ku destûrê didin sererastkirinên pozîsyonê di dema rast de.
Di heman demê de, bala xwe bidin celebê servoyê; motorên bêfirçe an motorên bênav pir caran di warê rastbûn û temenê jiyanê de xwedî avantaj in, lê motorên bênav di dema xebata domdar a dirêjtir û belavkirina germê ya çêtir de avantaj pêşkêş dikin.
Senaryoya sepanê bifikirin.Heke projeya we bersivek bilez û rastbûnek bilind hewce dike, hûn dikarin servoyek dîjîtal hilbijêrin ku rêjeyek nûvekirina bilind piştgirî dike.; eger budceya we sînordar be lê pêdiviyên rastbûnê ne zêde bin, servoyek standard dibe ku bes be.
Herwiha, nirxandinên bikarhêneran û raporên ceribandinê bixwînin da ku performansa rastbûnê di karanîna rastîn de fêm bikin, û ji biryarên ku tenê li ser parametreyên teorîk têne girtin dûr bisekinin. Ji bîr mekin, servoyên rastbûna bilind bi gelemperî hewceyê voltaja bilindtir û piştgiriya protokola kontrolê ya çêtir in, wekî otobusên rêzî yên TTL an otobusên CAN.
Kîjan faktor bandorê li rastbûna servo dikin?
Rastbûna motorê servo ji hêla gelek faktoran ve tê bandorkirin, ku hem avahiya navxweyî û hem jî jîngeha derveyî vedihewîne. Faktorên navxweyî bi giranî paşveçûna gerîdeyê, celebê motorê û pergala bersivê vedihewîne. Servoyên bi paşveçûna gerîdeyê ya mezin dê di dema zivirîna berevajî de hîsteresis biceribînin, ku dibe sedema kêmbûna rastbûnê.
Lêbelê, servoyên çerxa girtî yên bi kodkeran mekanîzmayên paşvegerê bikar tînin da ku xeletiyan kêm bikin, bi vî rengî rastbûnê baştir dikin. Faktorên derveyî aramiya voltaja dabînkirina hêzê, kalîteya sînyala kontrolê, û guherînên barkirinê dihewînin.
Bo nimûne, guherînên voltaja dikarin bi hêsanî bibin sedema leza nehevseng a zivirîna servoyê, ku bandorê li rastbûna pozîsyonê dike. Dengê di sînyala kontrolê de jî dikare mudaxeleyî şîrovekirina fermana servoyê bike. Wekî din, barkirina zêde an sazkirina nerast jî dikare bibe sedema windabûna rastbûnê.
Ji ber vê yekê,Dema ku servoyên rastbûna bilind têne bikar anîn, ji bo zêdekirina performansê girîng e ku dabînkirina hêzek domdar, sînyalek paqij, û avahiyek mekanîkî ya baş-dîzaynkirî were misoger kirin.
Meriv çawa rastbûna servoyê diceribîne û kalibr dike?
Hûn dikarin amûrên hêsan bikar bînin, wek mînak,pîvana goşeyê an nîşana lazerê, ji bo şandina sînyalên rast ji kontrolker re da ku rastbûna servoyê biceribîne.Servoyê di gelek goşeyên hedef de, wek 0°, 90°, û 180° bizivirînin, dûv re pozîsyona rastîn bipîvin û ferqê hesab bikin.
Ev pêvajo gelek caran dubare bike û ji bo nirxandina dubarekirinê navînî bigire. Ger cudahî mezin be, dibe ku kalibrasyon pêwîst be. Gelek servoyên dîjîtal kalibrasyona nermalavê piştgirî dikin, ku bi verastkirina parametreyên kontrolê xeletiyan telafî dike.
Kalibrasyon bi gelemperî şandina fermanên kalibrasyonê an jî karanîna nermalava taybet vedihewîne. Bo nimûne, mîkrokontrolkerek dikare sînyalek PWM bişîne û cudahiya di navbera pozîsyona rastîn û nirxa teorîk de tomar bike, dûv re ji bo rastkirina wê offsetek li kodê zêde bike.
Ceribandin û kalibrkirina birêkûpêk dikare temenê servo dirêj bike û xebata domdar a demdirêj misoger bike. Ji bo sepanên krîtîk, tê pêşniyar kirin ku van gavan berî sazkirinê werin temam kirin da ku di dema debugging-a paşîn de ji pirsgirêkan dûr bikevin.
Serlêdanên Hevpar ên Servoyên Rastbûna Bilind
Servoyên rastbûna bilind bi berfirehî di warên ku hewceyê kontrola rast in de têne bikar anîn, wek mînakrobotîk, hewavanî û alavên bijîşkîDi robotîkê de, ew di aktuatorên movikan de tê bikar anîn da ku tevgerên nerm û girtina rast misoger bike.
Di gimbalên dronan de, servoyên rastbûna bilind dibin alîkar ku kamerayan stabîl bikin, di encamê de wêneyên zelal çêdibin. Wekî din, perdeyên otomatîk û kamerayên ewlehiyê yên di malên jîr de ji bo xebitandina bêkêmasî xwe dispêrin rastbûna servoyê.
Di van senaryoyan de, rastbûn rasterast bi ewlehî û karîgeriya sîstemê ve girêdayî ye. Bo nimûne,Di robotên bijîşkî de, heta xeletiyên pir biçûk jî dikarin bibin sedema têkçûna neştergeriyê, ji ber vê yekê hilbijartina servoyên rastbûna bilind û pêbaweriya bilind pir girîng e.Têgihîştina van sepanan dikare ji we re bibe alîkar ku hûn projeyên xwe çêtir plansaz bikin û celebên servo yên guncaw hilbijêrin da ku performansa giştî baştir bikin.
Dema weşandinê: Mijdar-08-2025